一位设计手持式眼部训练器的客户希望电机驱动的滑块能在两秒或更短时间内移动45毫米。最初的想法很简单:给电机通电两秒,然后停止。但如果电机转速比预期慢,定时器会在滑块仍未到达目的地时到期。控制板如何判断它实际停在了哪里?
客户选择了两个霍尔效应限位开关,行程的每一端各一个。更难的问题是把它们放在哪里。在手柄内部,即使是塑料凹槽的壁也会计入开关与其磁铁之间的距离。
定时器控制什么,开关检测什么
考虑客户要求的10秒循环。滑块有两秒上升、六秒在顶部暂停、两秒返回。5秒和15秒循环只改变了暂停时间,分别变为一秒和十一秒。在所有三种模式中,控制器都能精确计算暂停时间。要知道滑块何时到达顶部,它需要来自机构的信号。
团队考虑了槽型光开关和磁铁操作的霍尔开关。在所选布局中,单个磁铁随滑块移动。上部开关在磁铁到达行程顶部时发出信号。在返回行程中,同一磁铁经过下部开关。这两个信号为控制器提供了一种识别每个端点的方式。端点之间的位置仍然未知。
额外的一毫米从何而来
工程师的图纸要求磁铁到开关的间隙为 2毫米或更小。客户的壳体估算为 约3毫米。一旦将两个部件画在一起,两个数字都说得通。磁铁位于1毫米凹槽壁后面,开关位于另一个1毫米壁后面,滑块需要间隙才能移动。仅两面壁就耗尽了提议的间隙。
工程师建议将磁铁嵌入塑料滑块中,并将开关直接贴在壳体筋上。这为壳体设计者提供了一个在首个样品上检查的具体尺寸。2毫米数字是该布局的目标值。不同的磁铁或开关需要各自的间隙评估。
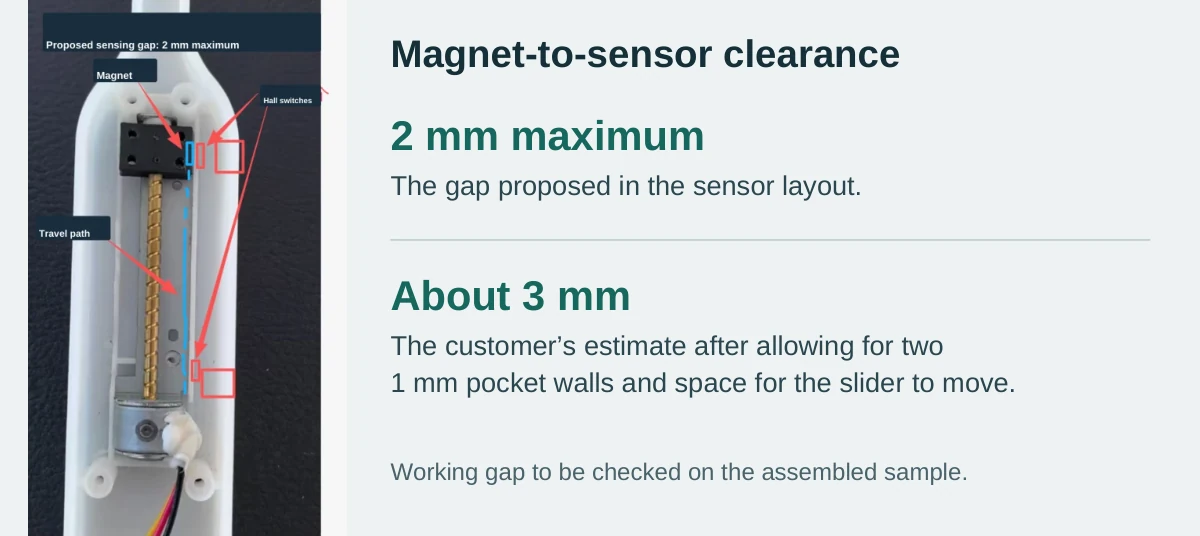
图纸比较了工程师提议的最大值与客户的壳体估算。 查看带注释的原文.
在首个组装样品上记录什么
- 每端的间隙。 在传感器板就位于壳体内的情况下,测量安装好的磁铁到每个开关的距离。分别记录上部和下部值,以便看出两个安装位置之间的差异。
- 触发位置。 沿每个方向移动滑块,并标记相应开关改变状态的位置。将该点与预期端点进行比较。这也有助于区分触发过早的开关和停止过短的滑块。
- 行程时间。 在预期负载下,计时完整的45毫米向上和向下行程。将每个读数与客户的两秒限制进行比较,并单独记录停留时间。
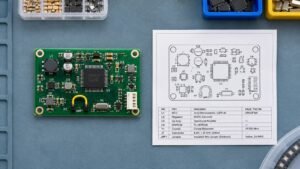
这三项测量对于眼部训练器仍待完成。 电机控制板案例研究 包括壳体图纸和审查中使用的8 × 7毫米传感器板布局。
如果您正在为 原型PCB组装, 准备类似的机构,请发送电机规格、目标行程以及穿过磁铁和开关凹槽的横截面。这些细节为机械和电子团队提供了首次 功能测试.
规划类似的机制? 发送您的电机规格和外壳图纸,以便进行传感器放置审查。