Ein Kunde, der einen tragbaren Augentrainer entwarf, wollte einen motorgetriebenen Schieber, der 45 mm in zwei Sekunden oder weniger zurücklegt. Die erste Idee war einfach: den Motor zwei Sekunden lang mit Strom versorgen, dann stoppen. Aber wenn sich der Motor langsamer als erwartet drehte, würde der Timer ablaufen, während der Schieber noch nicht an seinem Ziel angekommen war. Wie konnte die Steuerplatine erkennen, wo er tatsächlich angehalten hatte?
Der Kunde wählte zwei Hall-Effekt-Endschalter, einen für jedes Ende des Hubs. Die schwierigere Frage war, wo sie platziert werden sollten. Im Inneren des Griffs zählte selbst die Wand einer Kunststofftasche zum Abstand zwischen einem Schalter und seinem Magneten.
Was der Timer steuert und was der Schalter erkennt
Betrachten Sie den 10-Sekunden-Zyklus, den der Kunde angefordert hat. Der Schieber hatte zwei Sekunden zum Aufsteigen, sechs Sekunden zum Pausieren oben und zwei Sekunden zur Rückkehr. Die 5- und 15-Sekunden-Zyklen änderten nur die Pause, auf eine bzw. elf Sekunden. In allen drei Modi konnte die Steuerung die Pause präzise zählen. Um zu wissen, wann der Schieber oben angekommen war, benötigte sie ein Signal vom Mechanismus.
Das Team erwog einen geschlitzten optischen Schalter und einen magnetbetätigten Hall-Schalter. Im gewählten Layout bewegt sich ein einzelner Magnet mit dem Schieber. Der obere Schalter signalisiert, wenn der Magnet das obere Ende des Hubs erreicht. Auf dem Rückweg passiert derselbe Magnet den unteren Schalter. Diese beiden Signale geben der Steuerung eine Möglichkeit, jeden Endpunkt zu identifizieren. Die Position zwischen den Endpunkten bleibt unbekannt.
Woher der zusätzliche Millimeter kam
Die Zeichnung des Ingenieurs sah einen Magnet-zu-Schalter-Abstand von 2 mm oder weniger. vor. Die Gehäuseschätzung des Kunden betrug etwa 3 mm. Beide Werte ergaben Sinn, sobald die beiden Teile zusammen gezeichnet wurden. Der Magnet saß hinter einer 1 mm dicken Taschenwand, der Schalter saß hinter einer weiteren 1 mm dicken Wand, und der Schieber benötigte Spielraum zum Bewegen. Allein die beiden Wände verbrauchten den vorgeschlagenen Abstand.
Der Ingenieur schlug vor, den Magneten in den Kunststoffschieber einzubetten und den Schalter direkt an eine Gehäuserippe zu platzieren. Das gab dem Gehäusedesigner eine konkrete Dimension, die am ersten Muster zu prüfen war. Der Wert von 2 mm war das Ziel für dieses Layout. Ein anderer Magnet oder Schalter würde eine eigene Abstandsbewertung erfordern.
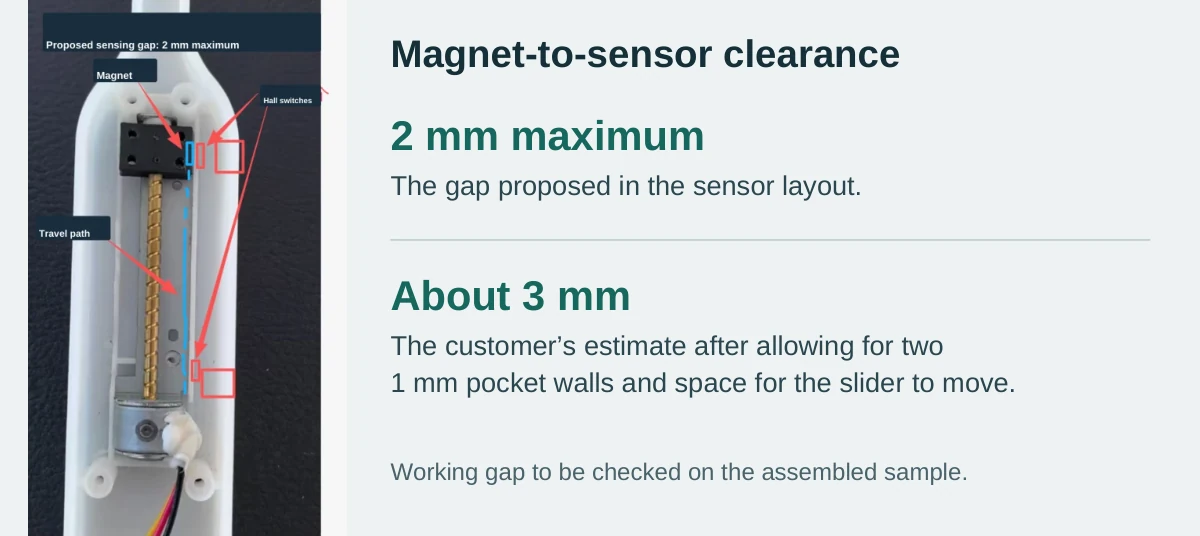
Die Zeichnung vergleicht das vom Ingenieur vorgeschlagene Maximum mit der Gehäuseschätzung des Kunden. Die annotierte Originaldatei anzeigen.
Was am ersten montierten Muster zu erfassen ist
- Abstand an jedem Ende. Messen Sie vom installierten Magneten zu jedem Schalter, wobei die Sensorplatten im Gehäuse sitzen. Erfassen Sie obere und untere Werte getrennt, damit ein Unterschied zwischen den beiden Montagepositionen sichtbar wird.
- Auslöseposition. Bewegen Sie den Schieber in jede Richtung und markieren Sie, wo der entsprechende Schalter seinen Zustand ändert. Vergleichen Sie diesen Punkt mit dem beabsichtigten Endpunkt. Dies hilft auch, einen Schalter, der zu früh auslöst, von einem Schieber zu unterscheiden, der zu kurz stoppt.
- Verfahrzeit. Messen Sie die Zeit für den vollen 45-mm-Hub nach oben und unten unter der vorgesehenen Last. Vergleichen Sie jeden Messwert mit der Zwei-Sekunden-Grenze des Kunden und erfassen Sie die Verweilzeit separat.
Diese drei Messungen stehen für den Augentrainer noch aus. Die Fallstudie zur Motorsteuerplatine enthält die Gehäusezeichnung und das im Review verwendete 8 × 7 mm Sensorplatten-Layout.
Wenn Sie einen ähnlichen Mechanismus vorbereiten für Prototyp-PCB-Bestückung, senden Sie die Motorspezifikation, den Zielhub und einen Querschnitt durch die Magnet- und Schaltertaschen. Diese Details geben den Mechanik- und Elektronikteams einen gemeinsamen Ausgangspunkt für den ersten Funktionstest.
Planen Sie einen ähnlichen Mechanismus? Senden Sie Ihre Motorspezifikation und Gehäusezeichnung für eine Überprüfung der Sensorplatzierung.